FILE / 01预售中
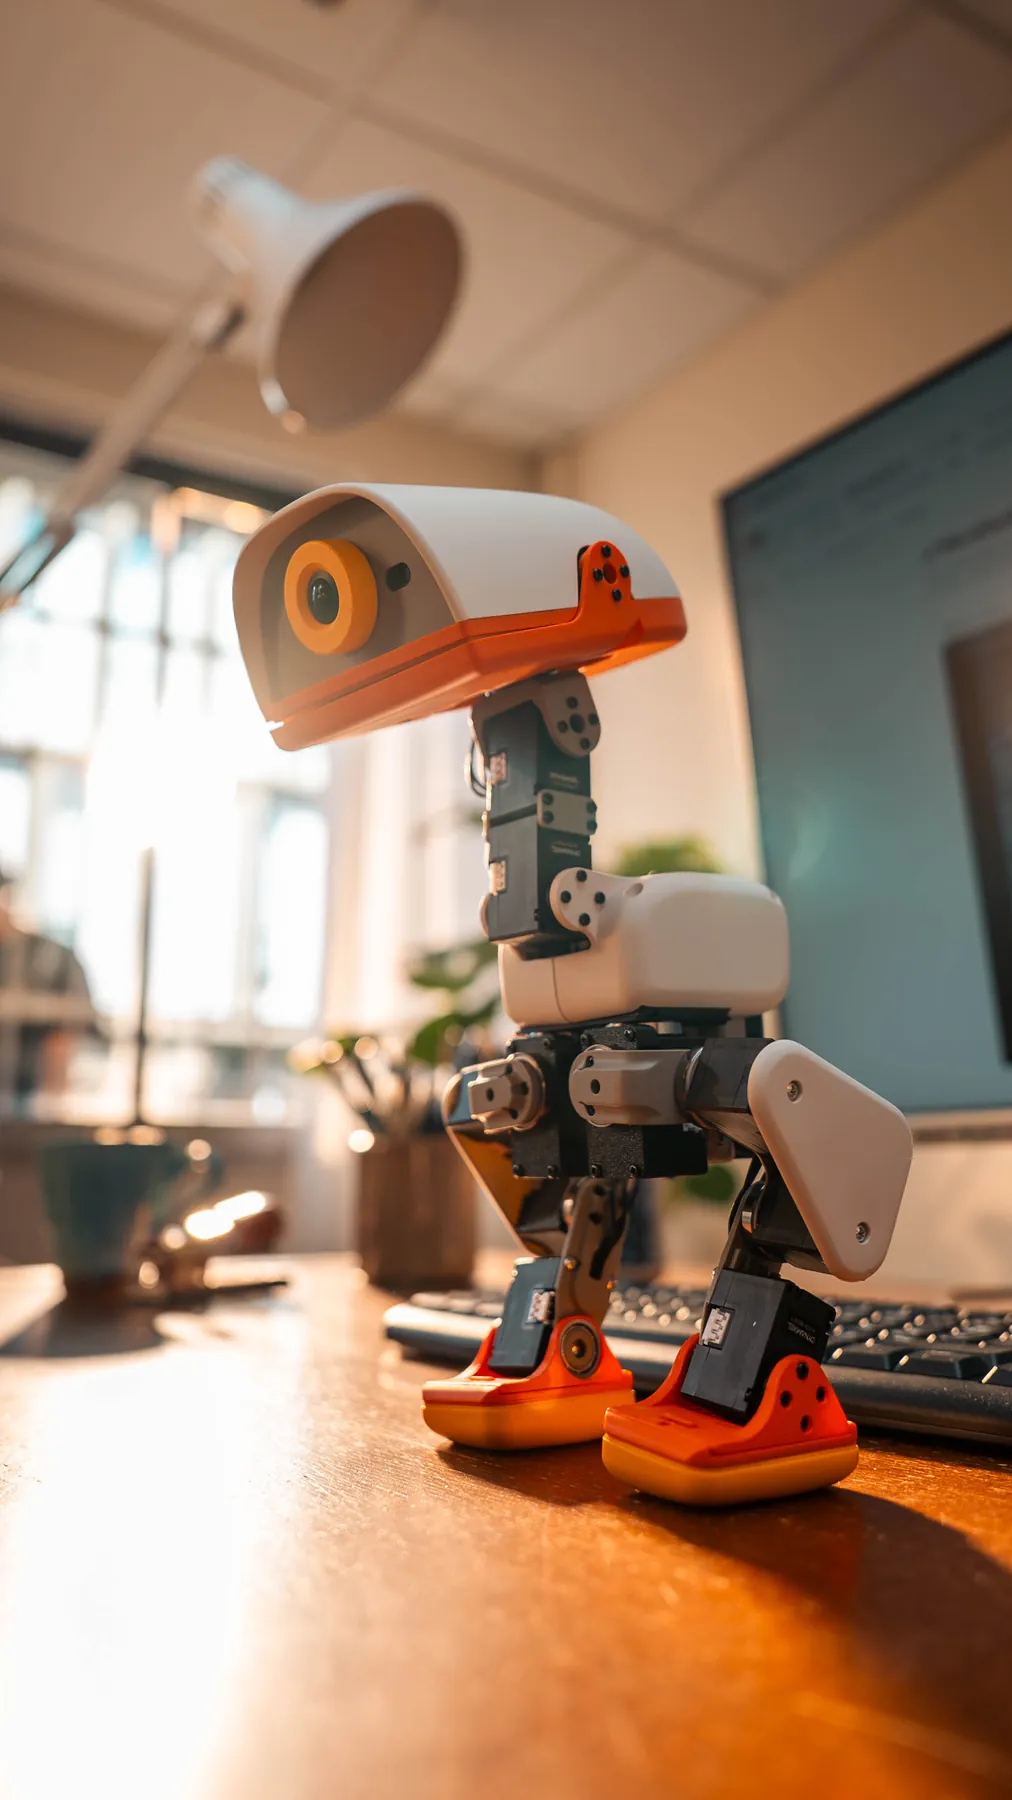
Microduck
会走路、能训练的小鸭子
25 厘米双足机器人,以运动和学习为核心。能走、蹲、起身,也能用可活动的“喙”拿起小物件。软件栈计划开放,硬件设计并未宣称开源。
- 15 个电机
- 相机 + 深度感知
- 仿真训练
MAODOBOT / 桌面机器人观察 · VOL. 01
从会走路的 Microduck,到会回应触摸的 Eilik。我们用清楚、克制的方式记录这些离日常越来越近的小机器人。
这里记录产品定位和代表性能力。资料来自品牌官方页面,适合先建立印象,再去官方页面核对细节。
会走路、能训练的小鸭子
25 厘米双足机器人,以运动和学习为核心。能走、蹲、起身,也能用可活动的“喙”拿起小物件。软件栈计划开放,硬件设计并未宣称开源。
可组装、可编程的桌面平台
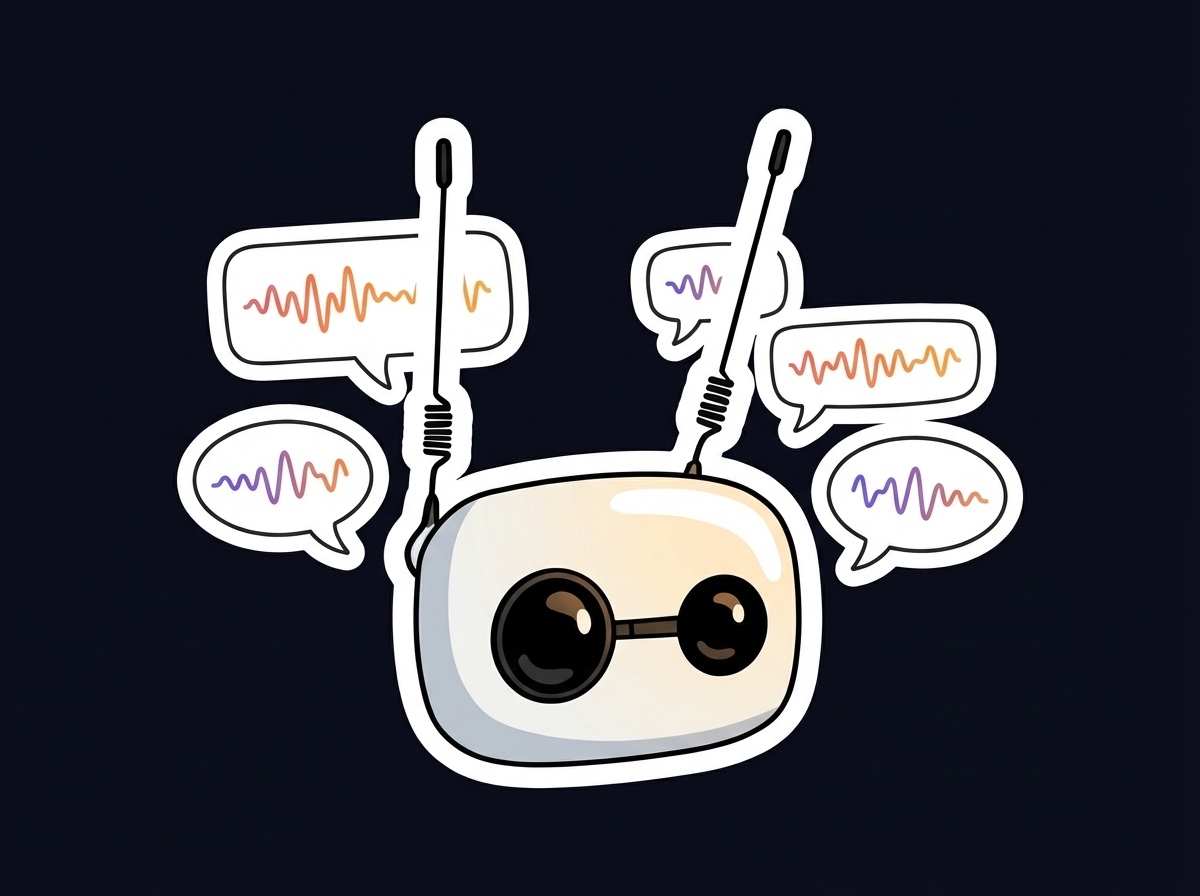
面向互动与创作的开放式机器人。无线版内置 Raspberry Pi CM4;Lite 版需连接电脑,两版都提供相机、麦克风和扬声器。
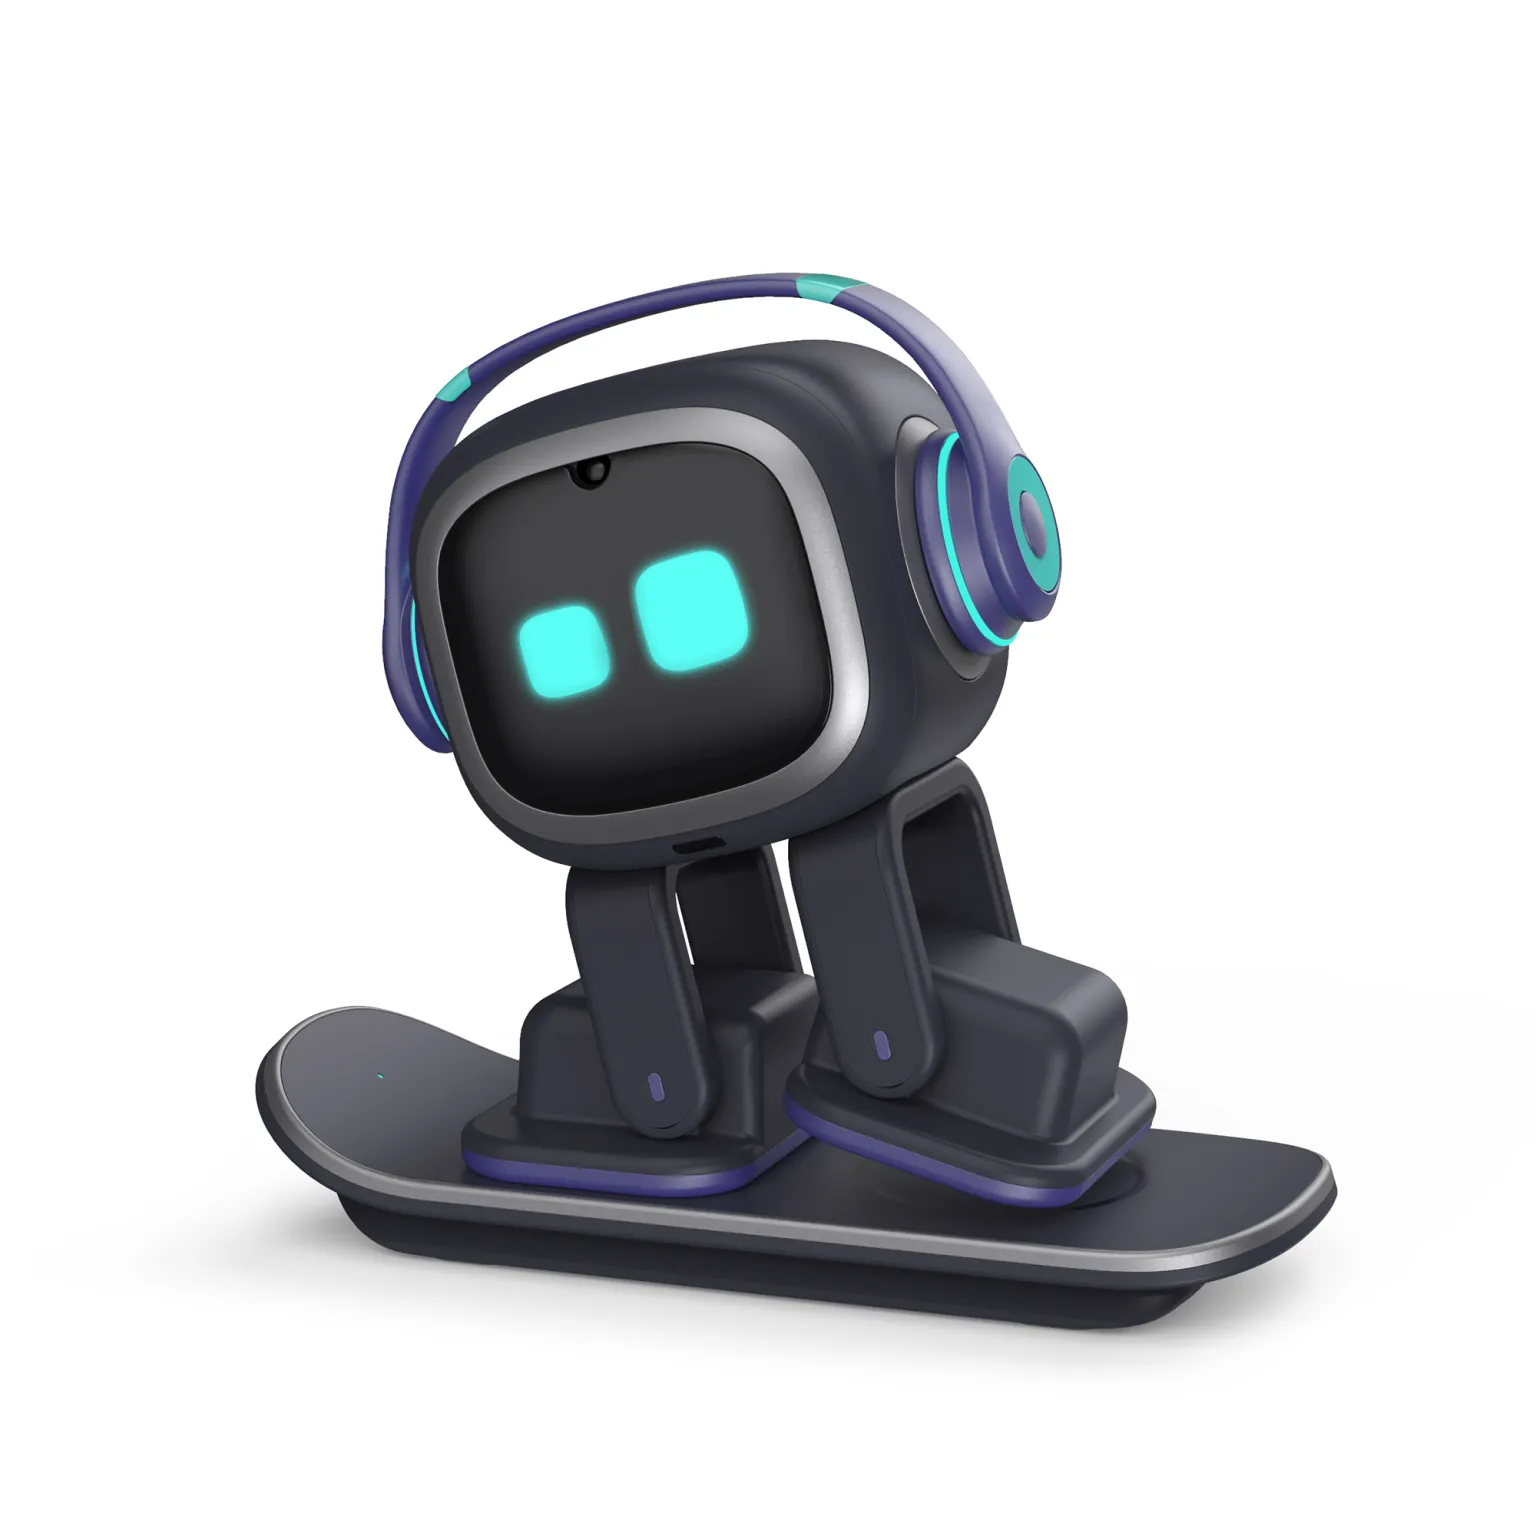
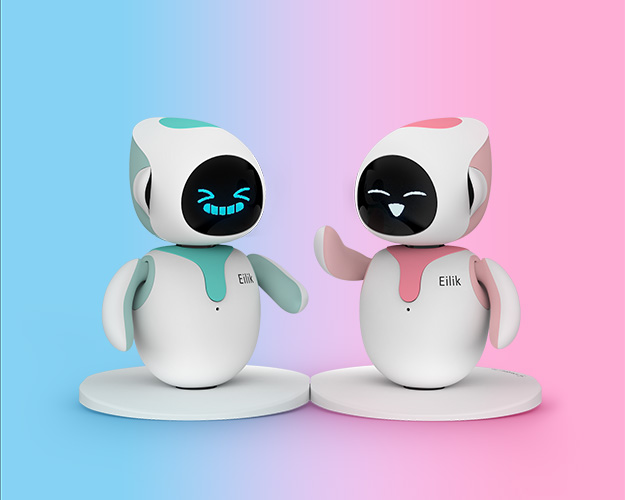
资料整理于 2026 年 9 月。Microduck 厂商目标在 2026 年圣诞前开始交付;配置、价格与供货情况请以官方最新信息为准。
先别急着想大模型。机器人最基本的工作,是反复完成一个闭环:知道周围发生了什么,决定下一步,再让身体做出动作。
消费级桌面机器人通常由几个模组拼成。具体配置因产品目标而异:重陪伴的产品会强调表情和声音,重开发的产品会留出更多传感器、算力与开放接口。
相机、麦克风、触摸、距离传感器和 IMU,让机器人获得画面、声音、接触与姿态信息。
主控板或 SoC 运行较复杂的应用;微控制器常负责稳定、及时的底层控制。
舵机、电机及其驱动电路,把控制指令变成关节或轮子的实际动作。
显示屏、扬声器和灯光不只是装饰,也是机器人向人反馈状态的界面。
电池、充电与电源管理为计算和电机供电,还要考虑过流、温度与续航。
USB、Wi‑Fi 或蓝牙承担配置、更新、与手机或电脑通信等任务。
软件可以从下往上理解。设备驱动先让系统读到传感器、控制电机和播放声音;控制程序再把动作限制在安全范围内;感知和行为程序决定何时说话、转头或避让。语音模型、视觉模型和云端服务可以增强体验,但并非每台小机器人都必须依赖它们。
个性化设置、手机应用、内容和固件更新
识别事件,选择动作或对话,并处理异常
关节控制、姿态反馈、校准与安全限位
相机、音频、I²C、SPI、PWM、USB 等接口
例如轻拍一下机身:触摸传感器产生信号,驱动把信号交给程序,行为逻辑选出回应,电机与屏幕再完成动作和表情。这个简单的链路,就是“有生命感”的起点。
这里的“驱动”也有两个常见意思:电机驱动电路是硬件,负责给电机供电和调节输出;设备驱动程序是软件,负责让系统与硬件通信。名称相近,层次不同。